Robotis OpenManipulator-X
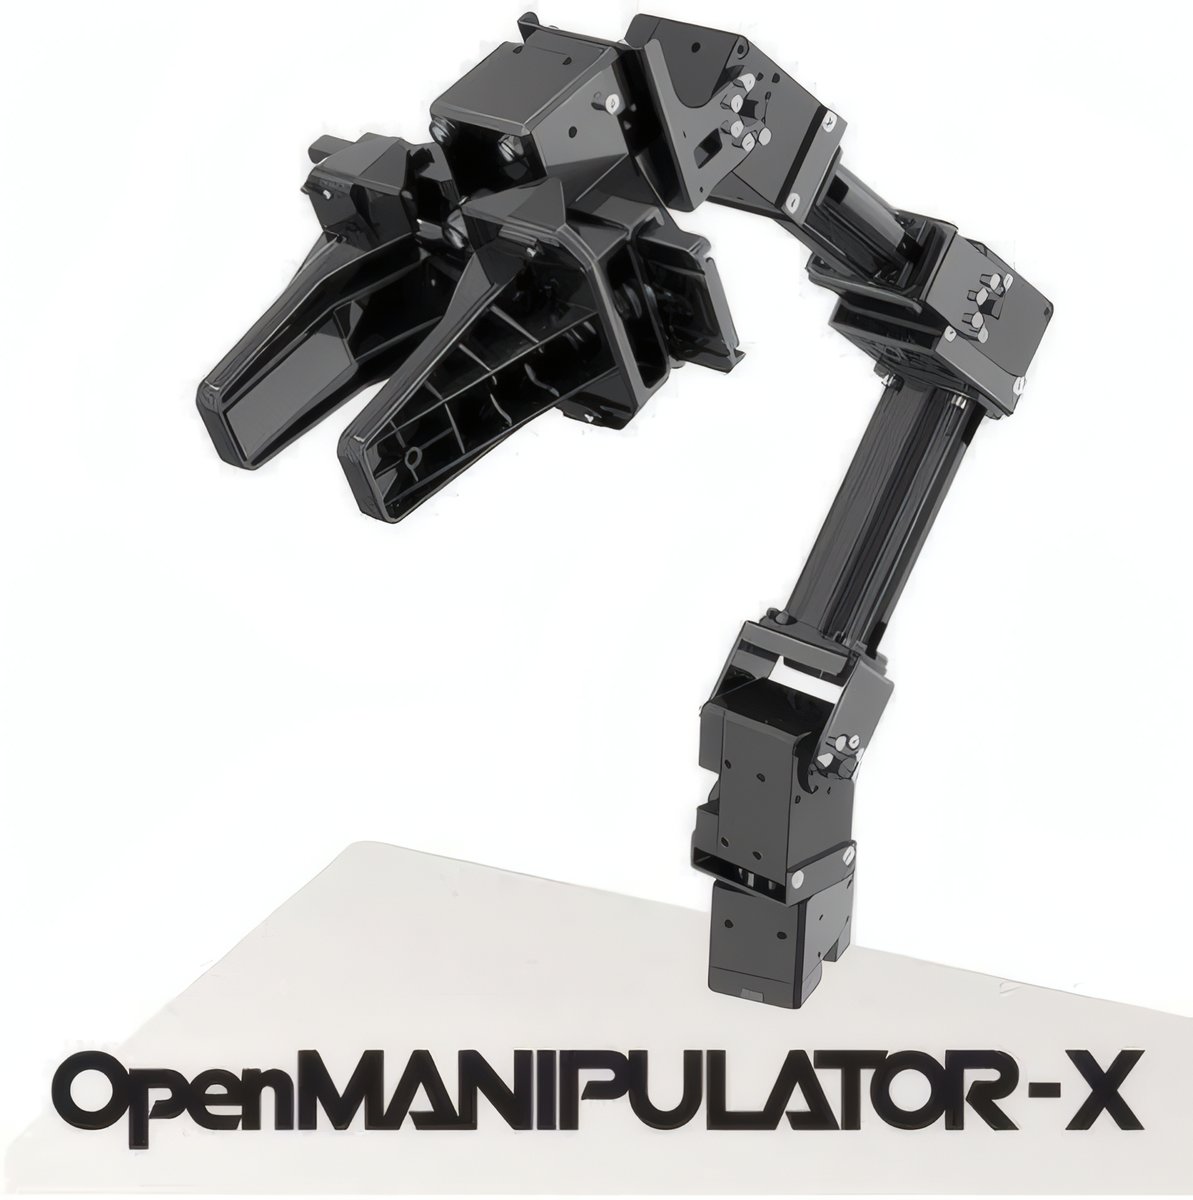
Robotis OpenManipulator-X — открытый исследовательский робот-манипулятор, разработанный компанией ROBOTIS для изучения современной робототехники, программирования, автоматизации и технологий ROS. Платформа сочетает полностью открытые аппаратные и программные компоненты, благодаря чему широко используется университетами, исследовательскими лабораториями, инженерными центрами и разработчиками автономных роботизированных систем. Манипулятор совместим с экосистемой TurtleBot3 и применяется для исследований в области кинематики, планирования траекторий, компьютерного зрения, искусственного интеллекта и мобильной робототехники.
Конструкция робота включает 5 степеней свободы (4 оси манипулятора и 1 степень свободы захвата), максимальную полезную нагрузку 500 г, рабочий радиус 380 мм и повторяемость позиционирования менее ±0,2 мм. Масса устройства составляет всего 0,7 кг, что позволяет легко устанавливать его на мобильные платформы, лабораторные стенды и образовательные комплексы. В качестве приводов используются интеллектуальные сервомоторы ROBOTIS DYNAMIXEL XM430-W350-T, обеспечивающие высокую точность управления, обратную связь по положению, скорости, температуре и нагрузке. Манипулятор питается от источника 12 В и использует последовательную шину TTL Multidrop Bus для связи между приводами.
Главной особенностью OpenManipulator-X является полностью открытая архитектура. Производитель публикует CAD-модели, STL-файлы для 3D-печати, исходные коды, документацию и программные библиотеки, позволяя пользователям изменять конструкцию, увеличивать длину звеньев, разрабатывать собственные модификации и создавать специализированные роботизированные системы. Робот поддерживает прямую и обратную кинематику, обучение алгоритмам управления, моделирование в виртуальной среде и разработку собственных исполнительных механизмов. Благодаря модульной конструкции на базе приводов DYNAMIXEL пользователи могут создавать различные кинематические схемы, включая SCARA, Delta, Stewart, линейные и другие варианты манипуляторов.
Для разработки доступны ROS, ROS 2, MoveIt, Gazebo, RViz, DYNAMIXEL SDK, Arduino и Processing. Управление осуществляется с персонального компьютера либо через контроллер OpenCR, который обеспечивает выполнение алгоритмов прямой и обратной кинематики в реальном времени. Манипулятор легко интегрируется с камерами, мобильными платформами, системами машинного зрения и дополнительными датчиками, что делает его удобной платформой для исследований в области автономной навигации, искусственного интеллекта и роботизированной манипуляции. Производитель предоставляет подробную техническую документацию, примеры программ, URDF-модели и готовые пакеты для быстрого запуска проектов.
Robotis OpenManipulator-X сочетает компактные размеры, высокую точность, полностью открытую аппаратную архитектуру и широкую совместимость с экосистемой ROS. Благодаря поддержке современных инструментов разработки, интеллектуальных сервоприводов DYNAMIXEL и возможности глубокой модификации конструкции платформа является одной из наиболее популярных исследовательских систем для изучения робототехники, компьютерного зрения, автоматизации и разработки перспективных интеллектуальных роботизированных комплексов.
| Производительность | ROS-платформа |
|---|---|
| Грузоподъёмность | До 500 г |
| Связь и интеграция | ROS, Open Source |
| Страна | Южная Корея |
| Доставка и запуск | Международная поставка и базовая настройка |
| Гарантия | 12 месяцев |
- ROS-разработка
- Научные исследования
- Образование
- Робототехника
Нужен расчёт под ваш объект?
Подберём модель и состав решения, рассчитаем поставку, запуск и обучение под вашу задачу.