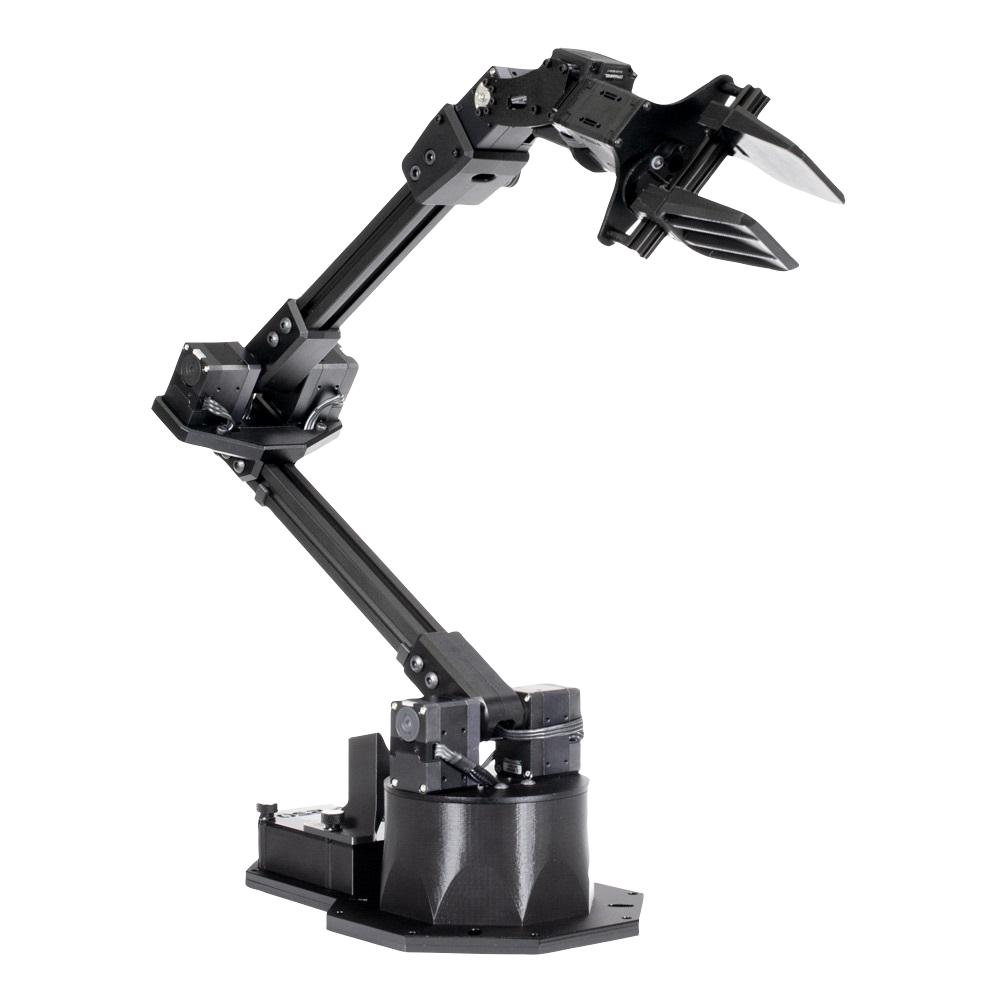
Interbotix WidowX 250S Robot Arm
Interbotix WidowX 250S Robot Arm — компактный исследовательский робот-манипулятор, разработанный компанией Trossen Robotics под брендом Interbotix для научных исследований, образовательных проектов и разработки алгоритмов управления роботами. Платформа входит в семейство Interbotix X-Series Arms и широко используется университетами, исследовательскими лабораториями и инженерами в проектах, связанных с компьютерным зрением, машинным обучением, автономной манипуляцией и управлением роботами. Благодаря полностью открытой программной экосистеме робот совместим с современными инструментами разработки и активно применяется в академических исследованиях по всему миру.
Конструкция манипулятора включает 6 степеней свободы, рабочий радиус 650 мм, рекомендуемую полезную нагрузку 250 г и повторяемость позиционирования около 1 мм. Робот построен на интеллектуальных сервоприводах ROBOTIS DYNAMIXEL X-Series (XM430 и XC430), обеспечивающих высокое разрешение энкодеров, встроенный контроль температуры, тока, нагрузки и положения. Манипулятор способен вращаться на 360° по основанию и запястью, что значительно расширяет рабочую область и позволяет выполнять сложные пространственные манипуляции. Открытая алюминиевая конструкция обеспечивает высокую жесткость при сравнительно небольшой массе и облегчает модернизацию платформы.
Главной особенностью WidowX 250S является его ориентированность на исследовательские задачи. Робот полностью поддерживает ROS, ROS 2, MoveIt, Gazebo, RViz и экосистему DYNAMIXEL SDK, что позволяет разрабатывать алгоритмы кинематики, динамики, планирования траекторий, компьютерного зрения и автономной манипуляции. Манипулятор поддерживает прямое управление суставами, работу с обратной кинематикой, телеприсутствие, обучение с демонстрацией (Learning from Demonstration) и интеграцию с системами искусственного интеллекта. Благодаря открытым моделям URDF, CAD-файлам и исходному программному обеспечению платформа активно используется при разработке новых методов роботизированного управления и машинного обучения.
Для подключения внешнего оборудования предусмотрены интерфейсы USB, UART, TTL DYNAMIXEL Bus и поддержка фирменного адаптера Robotis U2D2. Робот программируется на Python и C++, легко интегрируется с камерами глубины, системами машинного зрения, механическими и вакуумными захватами, датчиками силы и другим исследовательским оборудованием. Производитель предоставляет подробную техническую документацию, SDK, пакеты ROS, CAD-модели и примеры программ, что позволяет быстро приступить к разработке собственных роботизированных приложений и экспериментальных установок.
Interbotix WidowX 250S Robot Arm сочетает открытую аппаратную архитектуру, современные интеллектуальные сервоприводы, широкую совместимость с ROS и удобство программирования. Благодаря высокой гибкости, развитой программной экосистеме и большому количеству готовых инструментов платформа является одним из наиболее популярных исследовательских манипуляторов для изучения робототехники, искусственного интеллекта, автономной навигации и разработки перспективных роботизированных систем.
| Производительность | Исследовательский робот |
|---|---|
| Грузоподъёмность | До 800 г |
| Связь и интеграция | ROS, Python |
| Страна | США |
| Доставка и запуск | Международная поставка и базовая настройка |
| Гарантия | 12 месяцев |
- Научные исследования
- Компьютерное зрение
- Манипуляционная робототехника
- Автоматизация
Нужен расчёт под ваш объект?
Подберём модель и состав решения, рассчитаем поставку, запуск и обучение под вашу задачу.