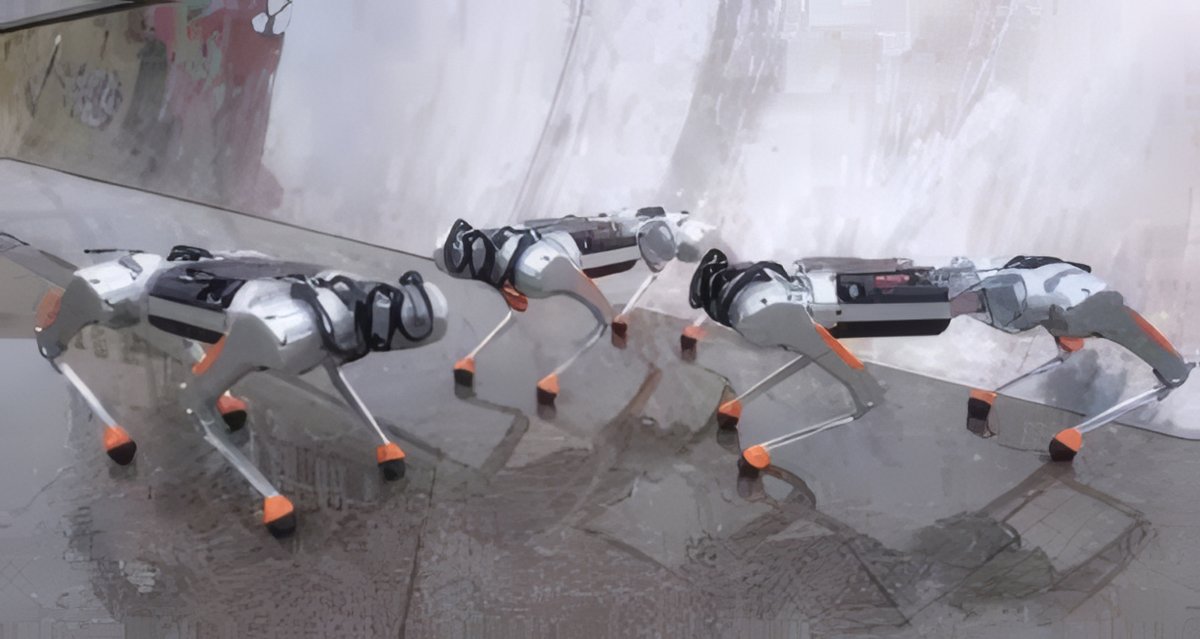
Dobot Rover X1
Dobot Rover X1 — интеллектуальный четвероногий робот, разработанный компанией DOBOT (бренд INFFNI) как универсальная мобильная платформа для образования, исследований, разработки алгоритмов искусственного интеллекта и повседневного использования. Производитель позиционирует Rover X1 как компактного робота-собаку нового поколения, объединяющего технологии компьютерного зрения, автономной навигации, голосового взаимодействия и модульной конструкции. Платформа предназначена для университетов, STEM-центров, исследовательских лабораторий, разработчиков робототехники и пользователей, которым необходим робот с возможностью вторичной разработки и расширения функциональности. Помимо образовательного применения Rover X1 может использоваться для сопровождения оператора, съёмки видео, патрулирования, переноски небольших грузов и исследований в области воплощённого искусственного интеллекта.
Аппаратная часть построена на компактной четвероногой платформе с возможностью установки как обычных опор, так и колесных модулей, позволяющих быстро переключаться между режимами ходьбы и высокоскоростного передвижения. Робот способен двигаться со скоростью до 1,8 м/с в шагающей конфигурации и до 3 м/с в колесной версии, преодолевать подъёмы до 30–35°, препятствия высотой до 16 см и переносить полезную нагрузку от 3 до 7 кг. В стандартной комплектации используются две фронтальные и две тыловые RGB-камеры Full HD, камеры глубины, встроенная система визуального сопровождения, интеллектуальное распознавание препятствий, Wi-Fi 6, Bluetooth 5.2, модуль 4G и поддержка SLAM-навигации. В версиях Smart EDU и Max EDU дополнительно устанавливаются вычислительный модуль производительностью 40 TOPS, камера Intel RealSense D435i и лидар Mid360, значительно расширяющие исследовательские возможности платформы. Аккумулятор ёмкостью 4000 или 8000 мА·ч обеспечивает от 1,5 до 2,5 часов автономной работы в зависимости от выбранной конфигурации.
Программная платформа Rover X1 ориентирована на исследовательскую и образовательную разработку. Производитель официально заявляет наличие режима Secondary Development, использование среды моделирования NVIDIA Isaac Gym и подготовку официального SDK с низкоуровневыми API управления суставами, моментами и походкой, а также высокоуровневыми API для управления движением и получения телеметрии. Документация также предусматривает интеграцию дополнительных вычислительных модулей, камер глубины и лидаров для реализации собственных алгоритмов автономной навигации и искусственного интеллекта. На момент публикации официальной документации полноценный SDK находится в стадии выпуска, а поддержка Robot Operating System (ROS) официально не подтверждена. Производитель не заявляет официальную поддержку Scratch, Blockly, Robot Operating System (ROS), OpenCV, TensorFlow, универсального SDK или открытых API, поэтому данные технологии нельзя считать подтверждёнными возможностями данной модели. При этом официально подтверждена подготовка SDK с поддержкой программирования на C++ и Python.
Экосистема DOBOT объединяет промышленные и образовательные робототехнические платформы, включая коллаборативные манипуляторы, гуманоидного робота Atom и семейство мобильных роботов Rover. Для Rover X1 предусмотрены три образовательные комплектации — Basic EDU, Smart EDU и Max EDU, отличающиеся вычислительными возможностями и набором сенсоров. Благодаря модульной конструкции пользователь может устанавливать дополнительные камеры, лидары, вычислительные блоки и другое оборудование, адаптируя платформу под исследовательские проекты, компьютерное зрение, автономную навигацию и разработку систем искусственного интеллекта. Компания также развивает фирменное мобильное приложение, средства удалённого управления, голосового взаимодействия и облачные механизмы обновления программного обеспечения.
Dobot Rover X1 представляет собой современную открытую образовательную платформу, сочетающую мобильную четвероногую механику, развитую сенсорную систему и широкие возможности модернизации. К основным преимуществам модели относятся возможность работы в шагающем и колесном режимах, полезная нагрузка до 7 кг, поддержка камер глубины, LiDAR, NVIDIA Isaac Gym, модульная архитектура, подготовка официального SDK с поддержкой Python и C++, а также наличие образовательных комплектаций для научных исследований и разработки интеллектуальных робототехнических систем. Благодаря этим возможностям робот подходит для изучения мобильной робототехники, алгоритмов компьютерного зрения, автономной навигации, искусственного интеллекта и современных технологий Embodied AI.
| Производительность | Обучение и исследования |
|---|---|
| Автономность | До 4 часов |
| Аккумулятор | Li-Ion |
| Навигация | SLAM |
| Безопасность | Контроль столкновений |
| Связь и интеграция | Wi-Fi, Bluetooth, SDK |
| Габариты и масса | Компактная мобильная платформа |
| Страна | Китай |
| Комплектация | Робот Rover X1 Аккумулятор Зарядное устройство ПО управления Документация |
| Доставка и запуск | Профессиональная доставка, интеграция и запуск на объекте |
| Гарантия | 12 месяцев |
- Образование
- Исследования
- Робототехника
- AI-разработка
- Робот Rover X1
- Аккумулятор
- Зарядное устройство
- ПО управления
- Документация
Нужен расчёт под ваш объект?
Подберём модель и состав решения, рассчитаем поставку, запуск и обучение под вашу задачу.